5 件套定位:GPS 不是唯一答案
陆地上你出门用什么知道自己在哪?手机 GPS——开地图、定位、走人。
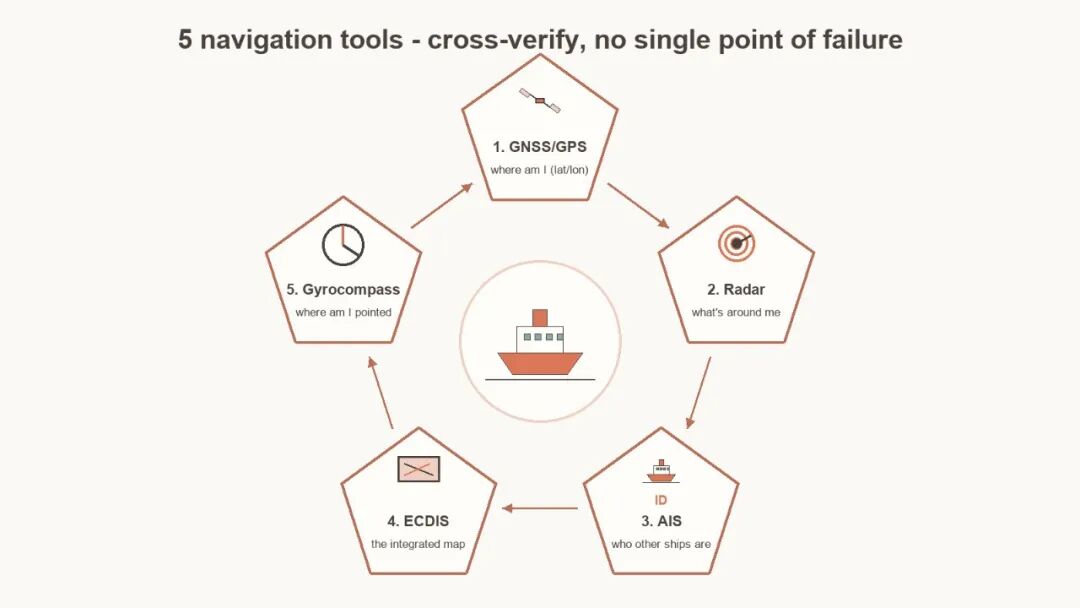
船上不行。单靠 GPS 是危险的——所以现代商船标配 5 件套交叉核验:1 个真正“定位”的 GNSS + 4 个“测周围环境 / 验位置 / 给基准方向”的工具,共同把 GPS 输出的位置反复核对到可信。
下面逐一介绍这些工具的作用。
为什么 GPS 不够
陆上 GPS 误差几米够用——但海上 3 个原因让“几米够用”变成“几米能撞死人”:
- 窄水道、港口和锚地的操作余地可能很小——GPS 偶尔的 10 米漂移在 VLCC(30 万吨油轮)那里就是擦边过去
- **GPS 信号被干扰 / 欺骗(spoofing 欺骗干扰)**已是真实事件——在黑海、中东等海域,GNSS 干扰和欺骗事件已有公开报道
- 极地 / 高纬可能因卫星低仰角、电离层扰动导致定位可靠性或精度下降(垂直精度受影响更明显)
5 件套各自管什么
1. 卫星导航(GNSS / DGPS)
最常用的“GPS”实际是 GNSS(全球导航卫星系统)——可使用 GPS、GLONASS、Galileo、北斗等星座;实际能接收哪些,要看船载接收机配置。
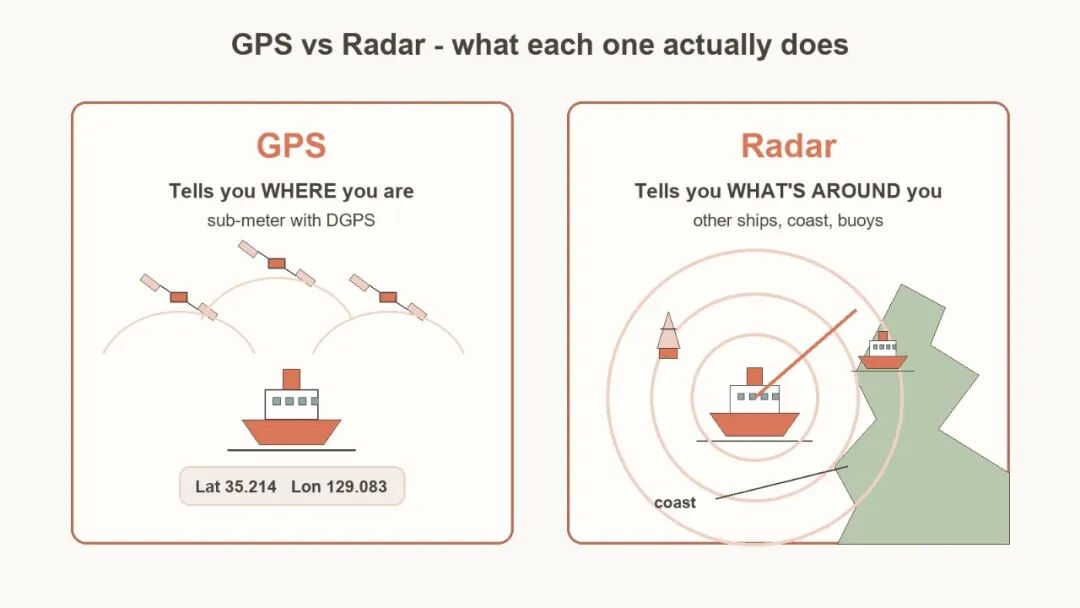
升级版 DGPS(差分 GPS) 用地面基准站校正,DGPS 的实际精度依服务海域和接收机而异(特定 RTK 高精度方案才到亚米级)——进港、靠泊用得到。
输出:经纬度(显示到小数点后四位时,纬度方向约对应 11 米,经度方向随纬度变化;实际误差还要看信号和接收机)+ 对地速度 + 对地航向。
2. 雷达(Radar)
雷达不告诉你“我在哪”——但它告诉你**“周围有什么”**:
- 测其他船的距离 + 方位 + 相对速度
- 测海岸线轮廓(跟海图对比可验证 GPS 位置)
- 测浮标 / 灯塔 / 礁石
雷达是真正的“看见”——它不依赖任何其他系统,只要发射机 + 接收机 + 天线能转就有图像。GPS 全停雷达照常工作。
3. AIS(船舶自动识别系统)
每艘 300 总吨以上的国际航行商船必须装 AIS(SOLAS V/19 强制)。
AIS 通过甚高频(VHF)无线电广播自己的:船名 / 呼号 / 经纬度 / 航向 / 速度 / 船型 / 长宽 / 目的港 / ETA。
附近所有装 AIS 的船 + 岸基 AIS 站都能收到——这构成了一张实时的船-船 / 船-岸位置网。
AIS 不是定位仪器(它的位置来自船自己的 GPS),但它让周围所有船的位置变成可见——比雷达多一层“对方是谁 / 要去哪”。
4. 电子海图显示与信息系统(ECDIS)
ECDIS 是把上面 3 个的输出叠加在电子海图上显示——船当前位置画在海图上一个移动的小三角形,周围有 AIS 收到的其他船、雷达回波、水深线、危险物。
符合要求并配有适当备份的 ECDIS 可满足海图配备要求;纸质海图仍可作为备份方案。
它本身不定位——它是显示终端。但 ECDIS 接收所有定位数据 + 自动报警(船偏离计划航线 / 即将进入禁区 / 水深不够),所以是驾驶员每天直视的核心屏。
5. 陀螺罗经(Gyrocompass)
陀螺罗经不告诉你在哪——告诉你船头指哪(真北航向)。
它跟磁罗经不一样:
- 磁罗经靠地磁——但商船钢壳本身有磁性,误差不稳定
- 陀螺罗经靠陀螺仪机械原理——指向真北,跟地磁无关 + 不受钢壳影响
陀螺罗经的航向输出喂给雷达 + ECDIS + 自动舵 + AIS——是所有导航系统的共同基准方向。
5 件套互相验证的实际场景
进狭水道(如博斯普鲁斯海峡 / 马六甲海峡 / 苏伊士运河南口):
- GPS 给经纬度
- 雷达测两岸距离 + 前方船舶距离
- AIS 看前后船速度
- ECDIS 把上面 3 个画在海图上,提示离规划航线偏离了多少
- 陀螺罗经给船当前实际朝向
5 个数据流互相对:GPS 说船在 A,但雷达测左岸距离 + 海图算出来船应该在 A 西 200 米——这时驾驶员立即查 GPS 是不是出问题了。
这就是“冗余 + 互验”的设计哲学。
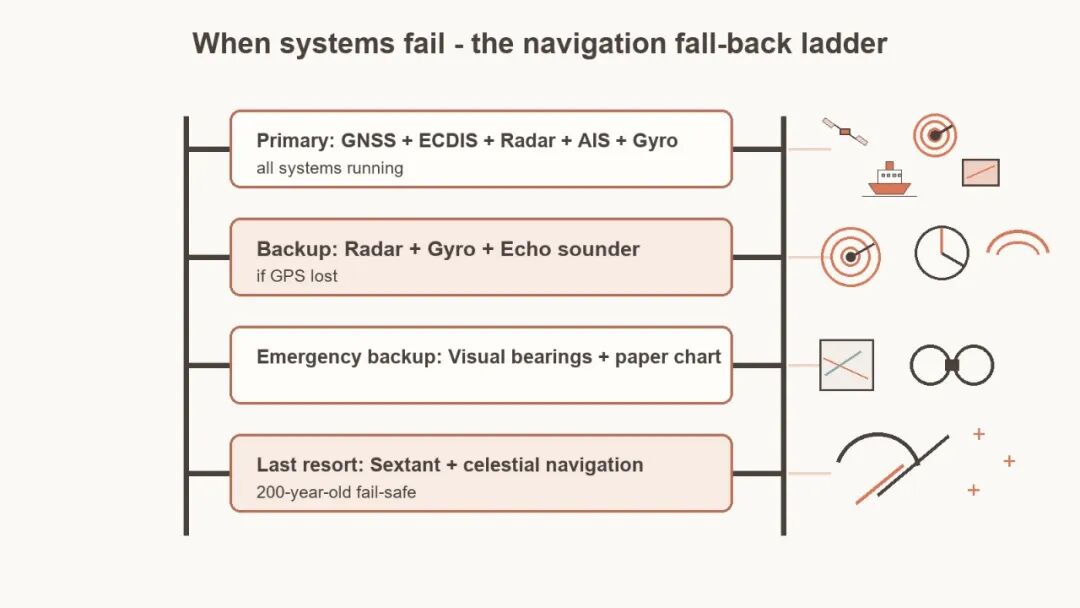
兜底:六分仪 + 纸海图至今没废
纸海图可以作为 ECDIS 的备份方案;部分船舶可能另备六分仪:
- 六分仪:用太阳 / 月亮 / 星星的角度算位置——精度差(几海里)但100% 不依赖任何电子系统
- 纸海图:电子设备全停时手动绘位置 + 推算航线
这两件东西已经 200-300 年没本质改变——能稳定到今天,因为是人类导航最后的 fail-safe。
给入门读者的总结
下次你在新闻里看到“某船在某海域偏航 / 触礁 / 搁浅”——根因常见于 5 件套验证流程某个环节失效:雷达没扫到 / 海图过期 / 陀螺罗经异常没察觉 / ECDIS 报警被关 / 驾驶员疲劳;或者 GPS 本身被干扰 / 欺骗(GNSS spoofing 已成新型风险)。
商船导航不是“开 GPS 跟着走”——是 5 件套持续对账,任一异常立即追查。这套设计沉淀了 100 多年的航海事故经验。
你坐过远洋邮轮 / 油轮的话,看过驾驶台屏吗?那一墙的屏,对应的就是这 5 件套加 weather / engine / cargo 几个子系统的实时数据流。
本文首发于公众号「驾船看世界」(2026-05-23),博客版已按现行条文和读者反馈校正。
公众号原文 ↗