IMO 首部自主船舶规则:自动驾驶,但船长不能撤
自动驾驶要上船了——但全球首部自主船舶规则最先敲定的一件事,却是船长还得在。
发生了什么
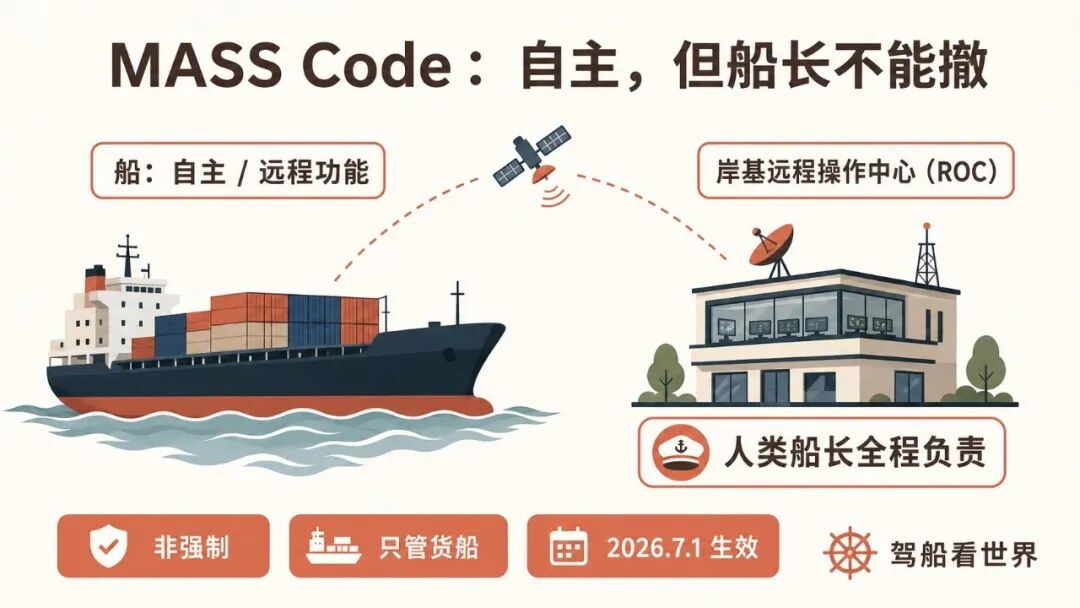
国际海事组织(IMO)海上安全委员会第 111 届会议(MSC 111)于 2026 年 5 月 13 至 22 日在伦敦召开,通过了首部《海上自主水面船舶国际安全规则》,即 MASS Code。这是全球第一个面向自主 / 远程船舶的统一安全规范,2026 年 7 月 1 日起实施。
三个最该记住的限定
- 非强制。 这一版是推荐性(non-mandatory)规则,不是强制公约。真正的强制版最早瞄准 2032 年 1 月 1 日生效(来源:IMO 自主水面船舶专题页「MASS Code」,2026),而且 IMO 自己也说这个时间表「可能还要再调」。
- 只管货船。 现阶段仅适用于带自主 / 远程功能的货船(cargo ships only),不含客船。
- 船长不能撤。 规则要求有一名人类船长(master)负责——他可以不在船上、坐在岸基远程操作中心(ROC)履职,但必须能随时介入。「自主」不等于「没人担责」。
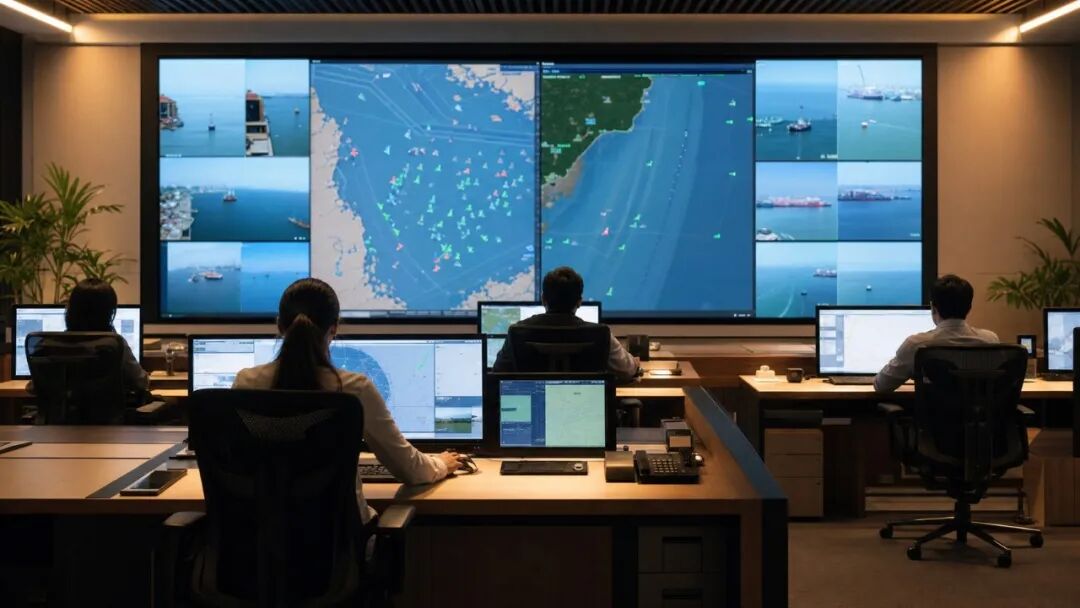
它管的是「功能」,不是「整船」
MASS Code 一个聪明的设计:它不按「这条船算不算无人船」来套,而是按功能来管——只要船上某些功能是远程控制或自主的,就纳入规则,哪怕船上还有船员在干别的活。
它走的是「目标导向(goal-based)+ 技术中性」的路子:不规定你必须用哪种技术,只规定要达到的安全目标,作为 SOLAS(国际海上人命安全公约)的补充,去覆盖现有公约没顾到的地方。
规则在操心什么
会前草案涉及以下主题;正式通过版的条目以 MSC.595(111) 附件为准:检验与证书、批准程序、风险评估、运营情景、系统设计、软件原则、安全运营管理、报警管理、配员 / 培训 / 值班、航行安全、连接性(connectivity)。
翻译成大白话,就是把「软件会不会出错、断网了怎么办、谁来值班、出了事谁负责」这些问题,一条条写进规则。
(至于「自主分级到底分几级」——会后公开摘要还没确认最终采用哪套分级,IMO 早期概念里有过四级的说法,但规则全文尚未公开,这里不妄断。)
为什么说它是里程碑
航运的规则,历来是「先出事、后立规」——SOLAS 源于泰坦尼克、MARPOL 源于油轮泄漏。MASS Code 难得地反过来:技术还没大规模铺开,规则先把框架搭起来,先用非强制版加上「经验积累阶段(Experience Building Phase,EBP)」慢慢摸,再谈强制。
一句话判断
首部自主船舶规则真正的信号,不是「无人船马上就来」,而是:自动化可以一项一项加上船,但「谁负责」这件事,IMO 暂时不打算交给算法。
你接触过的船或业务里,哪个环节你会最先放心交给「自主 / 远程」?又有哪个环节,你觉得无论如何得留个人?
本文首发于公众号「驾船看世界」(2026-05-26),博客版已按现行条文和读者反馈校正。
公众号原文 ↗